

Jour 1 – Présentation, configuration et mise en service
1. Architecture et fonctionnement du Lexium 32
-
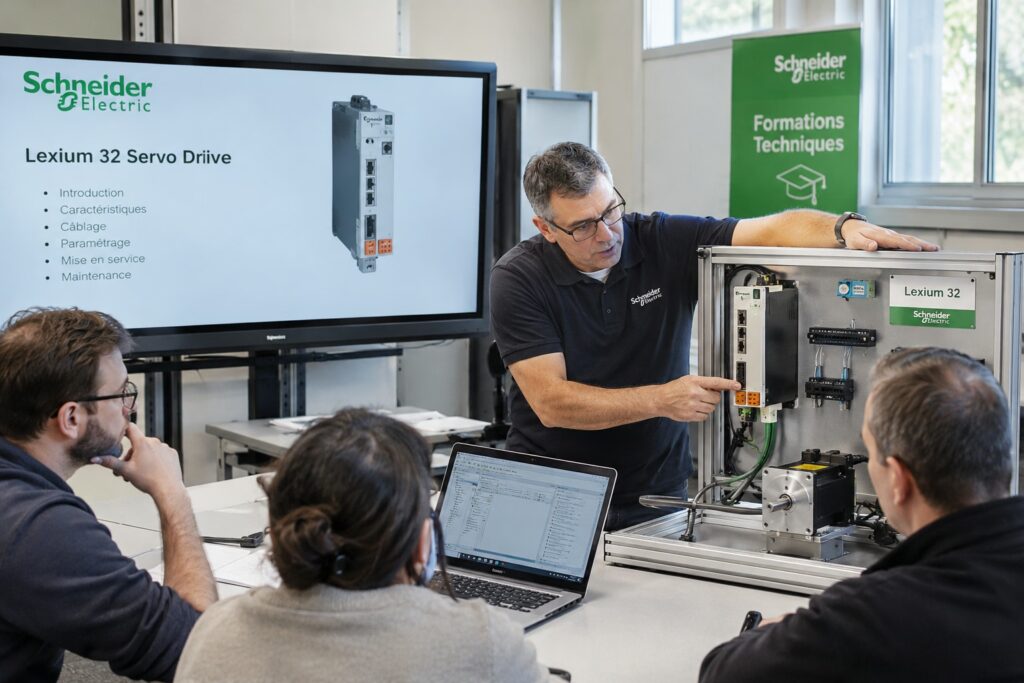
Présentation de la gamme Schneider Electric Lexium 32.
-
Principe de fonctionnement d’un servo-variateur.
-
Association avec les servomoteurs BMH et BSH.
-
Identification des interfaces, raccordements et fonctions principales.
-
Rappels des règles de sécurité électrique et de la fonction STO.
2. Prise en main du logiciel SoMove
-
Installation et présentation de l’environnement logiciel.
-
Établissement de la communication PC-variateur.
-
Identification et lecture des paramètres.
-
Création et gestion d’une configuration.
-
Sauvegarde des réglages.
3. Paramétrage et premiers essais
-
Configuration des caractéristiques moteur.
-
Réglage des limites de vitesse, de courant et d’accélération.
-
Configuration des entrées et sorties numériques.
-
Vérification des conditions d’autorisation de mouvement.
-
Réalisation des premiers essais de fonctionnement sur banc pédagogique.
Jour 2 – Pilotage, optimisation et diagnostic
4. Commande et gestion des mouvements
-
Présentation des modes vitesse, couple et positionnement selon le modèle.
-
Configuration des consignes et des profils de mouvement.
-
Gestion des rampes d’accélération et de décélération.
-
Réalisation de séquences simples de déplacement.
-
Présentation des possibilités de communication avec un automate industriel.
5. Optimisation du fonctionnement
-
Ajustement des paramètres de régulation.
-
Présentation de l’autoréglage (Autotuning).
-
Analyse du comportement dynamique du servomoteur.
-
Identification des vibrations et des instabilités.
-
Optimisation des performances sur une application industrielle.
6. Diagnostic et maintenance
-
Lecture et interprétation des codes défauts.
-
Analyse des états et informations de diagnostic.
-
Recherche des causes de dysfonctionnement.
-
Méthodologie de dépannage.
-
Restauration d’une configuration et vérification du fonctionnement.
7. Travaux pratiques et évaluation finale
-
Mise en service complète d’un ensemble Lexium 32.
-
Paramétrage d’un mouvement selon un cahier des charges.
-
Simulation de défauts et recherche de solutions.
-
Validation des acquis par exercices pratiques et questionnaire.